V2 설계 지도
V2를 여섯 부품으로 나누어 한 부품씩 설계합니다.
로봇 전체 숫자와 부품별 예산·현재 상태·다음 할 일을 한 페이지에 모았습니다.
현재 단계: 부품 1 힙 모듈 설계 · V2 부품 출력·구매 전
2026-11-03. V2를 여섯 부품으로 나누고, 한 번에 한 부품씩 설계한다. 로봇 전체 숫자(크기·질량·모터)는 먼저 정했고, 각 부품은 그 숫자에서 나온 질량 예산과 맞닿는 부품과의 연결면을 지키며 설계한다. 이 페이지가 V2의 전체 그림이고, 부품마다 현재 상태·남은 문제·다음 할 일을 아래 카드에 둔다. 데이터 원본: parts.json.
모든 V2 자료의 입구: https://sankim-ai-reports.vercel.app/shappy/v2-overview/ — 로봇 그림에서 부품 번호를 누르면 그 부품의 요약, 핵심 그림, 자세한 보고서로 이어진다 (overview/build_hub.py).
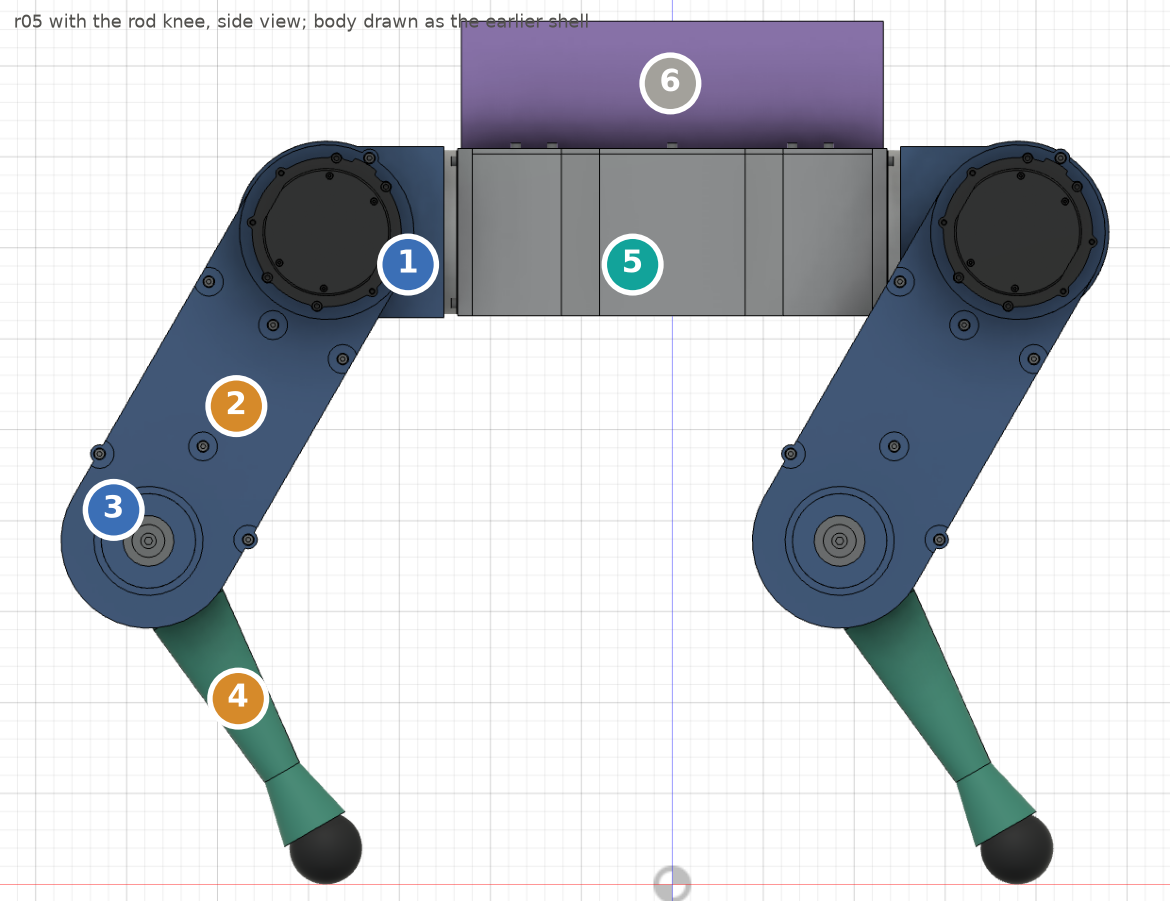
로봇 전체: 정해진 것
| 항목 | 값 | 근거 |
|---|---|---|
| 크기 | Mini Cheetah급 · 앞뒤 힙 간격 380 mm · 발 간격 226 mm · 다리 200 + 195 mm | 사용자 요구, 탑다운 예산 |
| 목표 질량 | 약 17 kg (현재 그림 16.44 kg, 전장은 예산값) | 탑다운 예산 (손 계산) |
| 모터 | RS06 × 12, 7.38 kg | 탑다운 예산 |
| 계단 | 일반 계단 (높이 16–18 cm, 디딤판 26–30 cm, 작업값) | 사용자 요구 |
| 제작 | 구조는 최대한 P2S 3D 프린트, 구매 부품은 국내 조달 | 사용자 요구 |
| 강도 합격선 | 사용률 50 % (안전계수 2) | 사용자 11-03 |
| 아직 미정 | 탑재물 무게 | 사용자·교수 결정 |
부품별 질량: 예산 안에 있는가
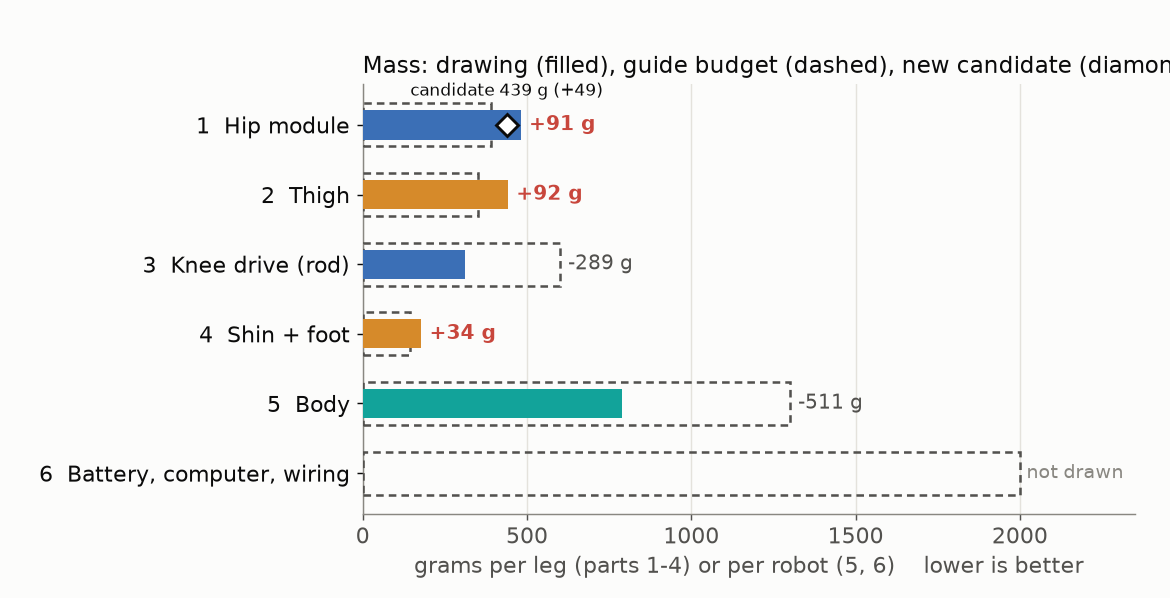
질량 규칙 (11-03 승인): 지켜야 하는 선은 로봇 17 kg과 다리 하나 1,580 g(모터 제외)뿐이다. 부품별 예산은 탑다운 예산에서 나눈 출발값(가이드)이고, 다리 합계 안에서 부품끼리 무게를 옮길 수 있다(옮긴 양은 parts.json에 기록). 지금 다리 하나는 1,571 g으로 선 안이며, 무릎 로드가 가이드보다 289 g 가벼운 몫을 힙 모듈(+91 g)·허벅지(+92 g)·정강이(+34 g)·체결품(+62 g)이 나눠 쓰고 있다. 남은 여유는 9 g이고, 힙을 Ms(438.6 g)로 바꾸면 52 g이 된다.
설계 순서
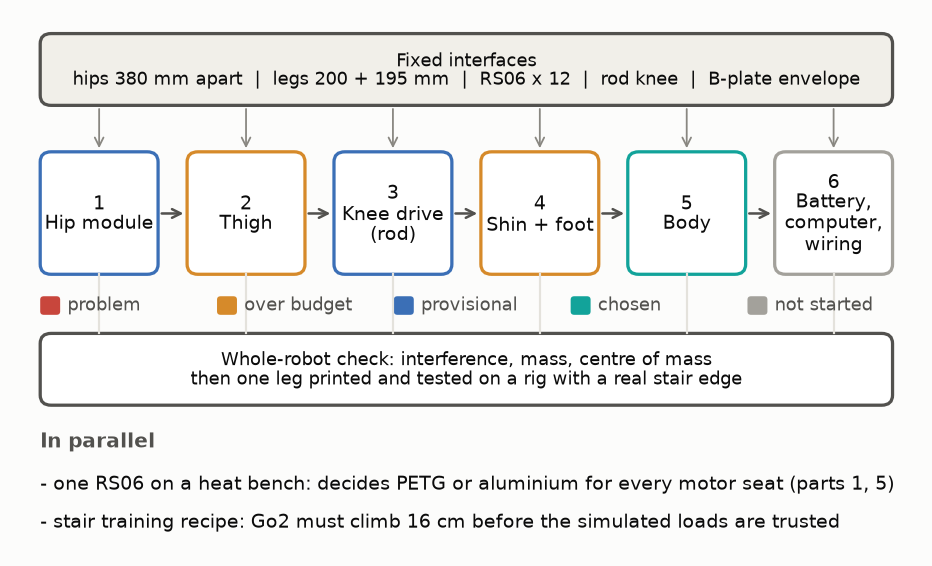
- 연결면 고정. 힙 간격·다리 길이·모터·무릎 방식·몸체 외곽은 바꾸지 않는다고 선언한다. 부품 하나를 고치다 다른 부품이 다시 움직이는 일을 막는다.
- 힙 모듈부터. 문제가 가장 많고(예산 초과·강도 선 초과·모터 시트 과열), 허벅지·몸체·모터와 모두 맞닿는다.
- 다리 위에서 아래로: 허벅지 → 무릎 로드 상세 → 정강이·발.
- 몸체(정비 해치·탑재 데크) → 전장·전원.
- 전신 조립 확인(간섭·질량·무게중심) → 한 다리를 출력해 실제 계단 모서리가 있는 시험대에 올린다.
병행: RS06 한 개 열 시험(모든 모터 시트를 PETG로 할지 알루미늄으로 할지 결정), 계단 학습 레시피 수정(Go2 공식 모델이 16 cm를 올라야 시뮬 하중을 설계에 쓸 수 있다).
한 부품이 끝났다고 보는 조건: 다리 합계 1,580 g 유지(부품 가이드를 넘으면 옮긴 곳 기록) · 모든 출력 부위 강도 사용률이 합격선 이하(Fusion 해석) · 슬라이스 확인(지지대·밀폐 공간·P2S 크기) · 맞닿는 부품과 체결 위치 일치(CAD 간섭 0) · 국내 구매 부품표 완성.
부품 카드
1. 힙 모듈 — 잠정 후보 있음 (사용자 확정 전)
벌림 모터를 몸체에 달고 허벅지·무릎 모터 두 개를 받친다. 맞닿는 부품: 몸체, 허벅지, 무릎 로드, 모터. 상세 보고서: 힙 모듈 구조 비교
| 예산 | r05 그림 | 잠정 후보 | 어떻게 정했나 |
|---|---|---|---|
| 390 g | 481 g (+91 g) | 439 g (+49 g) | 구조 유형 11개, 가공 없는 경로 7개, 두 조각 가공 1개를 같은 하중으로 Fusion 비교 |
- 275 g(힙 쪽 몫)에서는 어떤 구조도 강도 50 % 선 아래가 아니었다: 전부 프린트 95 %, 알루미늄 판+프린트 105 %, 알루미늄 한 조각 58 %.
- 무게를 올리면 알루미늄 한 조각(Mt25, 309 g)이 37.4 %로 가장 먼저 통과한다. 하지만 닫힌 상자라 한 덩어리로 깎을 수 없다.
- 가공 없이(레이저 판 + 기성 각파이프·채널·앵글) 만든 평판형은 273-276 %, 판금 브래킷 TBr은 356 g에서 50.6 %로 선을 0.6 넘었다.
- 그래서 Mt25를 두 조각(가공 U 프레임 + 3 mm 레이저 덮개, M3 볼트 4개)으로 나눈 Ms를 다시 풀었다: 323.7 g, 44.4 %, 시트 회전 10.6 mrad(r05 48.0). 두 선을 모두 지킨다(등록 규칙 결과 1). 옆 강성은 48.7에서 35.7 N/mm로 줄었다.
- 남은 것: 덮개 이음마다 옆 밀기에서 732-951 N의 전단이 걸려 M3 마찰(약 440-660 N, 핸드북 값)로는 미끄러질 수 있다 → 다월 핀 2개나 M4 12.9로(해석 안 함). 49 g 초과분은 무릎 로드가 남긴 289 g에서 옮긴다. 견적은 업체에 STEP을 올려야 나와서 아직 없다.
- 다음: 이음을 전단 지지로 고친 STEP으로 meviy·MakeIT·현선 견적(업로드는 사용자 확인 뒤).
2. 허벅지 — 예산 초과
힙에서 무릎 축까지 200 mm, 안으로 무릎 로드가 지나간다. 맞닿는 부품: 힙 모듈, 무릎 로드, 정강이.
| 예산 | 현재 | 어떻게 정했나 |
|---|---|---|
| 350 g | 442 g (+92 g) | 구조 유형 비교 완료: 벽이 있는 상자형이 필요 |
- 벽 없는 형태는 무릎 처짐이 5.5–7.5배. r05 로드 허벅지는 덮개 이음 47.6 % (선 50 % 바로 아래).
- 열: 허벅지 덮개에 붙은 무릎 모터의 PETG 시트는 RMS 4.3 N·m까지 견디는데 걷기 요구는 7.6 N·m → 과열.
- 다음: 덮개 이음(47.6 %)과 무릎 모터 시트 과열부터 해결한다. 무게는 다리 합계 1,580 g 안에서 본다(350 g은 가이드).
3. 무릎 전달 (로드) — 잠정 선정 (사용자 확정 전)
엉덩이 쪽 무릎 모터의 회전을 로드로 무릎에 전달한다.
| 예산 | 현재 | 어떻게 정했나 |
|---|---|---|
| 600 g | 311 g (−289 g) | 9개 후보 비교 (손 계산 + 계단 시뮬), 그린 설계 중 가장 가벼움 |
- 벨트보다 411 g 가볍고 무릎 토크비 1.24 (계단 요구 1.15). 계단 시뮬에서는 구동 방식끼리 차이가 없었다.
- 남은 것: 가동 범위 끝에서 로드엔드 정적 여유 1.18 (JMC), 무릎 32.5–149° 밖은 펌웨어 제한, 이 범위로 다시 학습한 계단 정책 확인.
- 힙 모듈의 49 g 초과분을 이 남은 무게에서 가져간다.
- 다음: 로드엔드 선정(IKO 4.2 kN급)과 무릎 정지 위치 확정.
4. 정강이·발 — 예산 초과
무릎에서 발 중심까지 195 mm, 발은 교체식.
| 예산 | 현재 | 어떻게 정했나 |
|---|---|---|
| 145 g | 179 g (+34 g) | 구조 유형 9종 비교: 타원관이 가장 고르게 강함 |
- 발 연결부(혀)는 모든 PETG 형태에서 강도의 147–206 % → 금속 필요 (6061 8 mm면 25 %).
- 다음: 타원관 + 알루미늄 발 연결부로 145 g 안에 맞춘다.
5. 몸체 — 선정됨, 상세 남음
네 힙 모듈을 380 mm 간격으로 묶고 전장을 품는다.
| 예산 | 현재 | 어떻게 정했나 |
|---|---|---|
| 1,300 g | 789 g (B-plate) | 후보 5종 비교 |
- 비틀림 강성 45.9 kN·m/rad (선 0.24), 최악 강도 17.5 %. 열린 몸체 3종은 강도 선을 통과하지 못했다.
- 남은 것: 컴퓨터를 꺼내려면 하중 받는 판을 떼야 함, 탑재물 데크 역할, 닫힌 몸체 안 컴퓨터 과열.
- 다음: 윗판 정비 해치(+43 g) 해석, 탑재물 장착점.
6. 전장·전원 — 시작 전
배터리·컴퓨터·전원 보드·배선·비상정지. 예산 2,000 g (배터리 1.2, 컴퓨터 0.3, 전원 보드 0.2, 배선 0.3 kg).
- 국내 48 V 팩이 없어 전동공구 팩 2개 직렬 36 V가 경로 (속도 약 25 % 감소). 열 모델: 닫힌 몸체에서 Pi 5가 91.5 °C.
- 다음: 전원 구성도(배터리 → 전원 보드 → 모터 버스 4개 → 컴퓨터)와 몸체 안 배치.
공통: 모터 RS06 × 12
설계가 아니라 선택·검증 대상. 열 모델에서 계단 시뮬의 앞 엉덩이 RMS 11.4 N·m가 정격 11 N·m를 넘는다. 실물 측정은 없다. 다음: RS06 1개(448,800원)와 CAN-USB를 사서 열 시험.
아직 아무것도 출력·구매하지 않았다
V2 부품은 하나도 출력하거나 사지 않았다. 계단 시뮬은 16 cm에서 V2·Go2 모두 0/100이라 레시피 문제로 보고 있으며, 그 하중은 아직 설계 근거로 쓰지 않는다.
자세한 보고서
- V2 전체 상황 (11-02) · 탑다운 예산 · r05 CAD·구조해석
- 무릎·허벅지·몸체 후보 비교 · 열린 몸체·탑재물 · 열 시험 모델
- 정강이 구조 유형 · 허벅지 구조 유형
이전 판 (10-27 – 10-30)
RS06 12개 첫 전신 배치(r01–r03: 2020 프로파일 몸체, 기성 브래킷, 1:1 벨트 무릎)와 한 다리 r04를 거쳐, 11-01 탑다운 예산 이후 r05로 바뀌었다. 이전 판 기록: RS06 r03 전신 배치 · 모터 후보 비교 · RS06 기구·하중 계산 · 국내 부품 조달 기준.