연구 게시물
8개의 게시물
설계
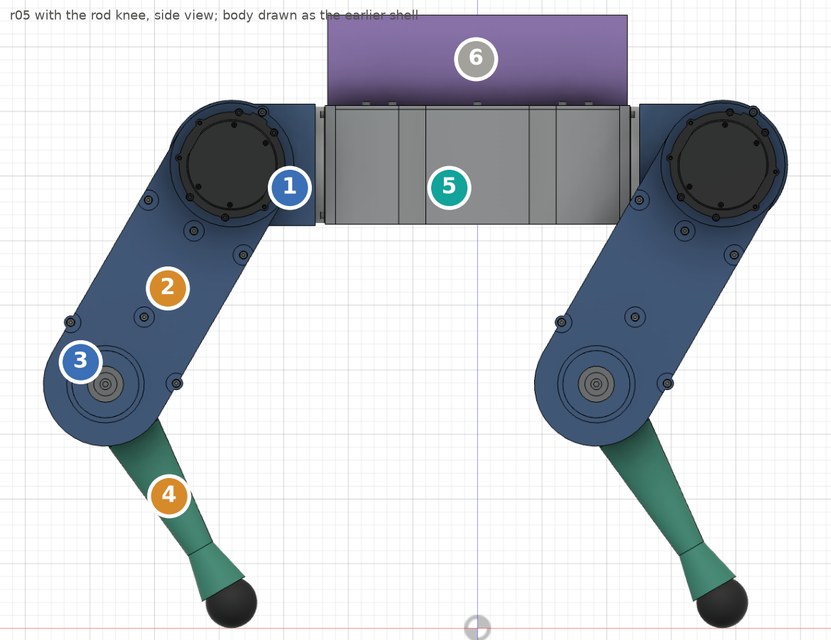
8개의 게시물V2 설계 지도: 여섯 부품으로 나눠 한 부품씩
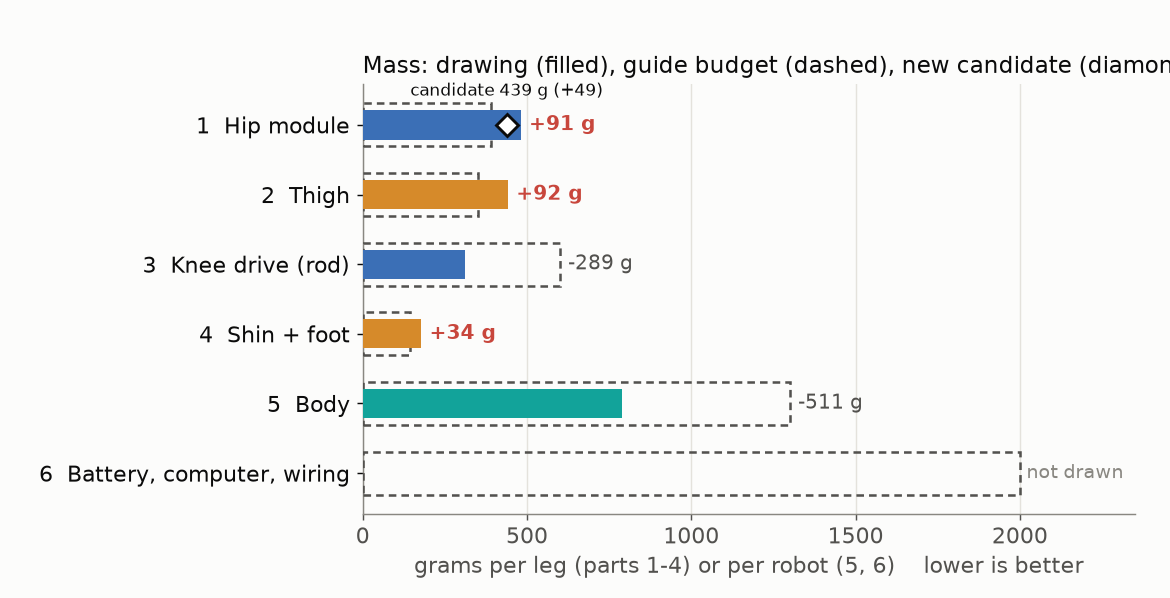
로봇 전체 숫자(Mini Cheetah급 크기, 약 17 kg, RS06 12개)를 고정하고, 힙 모듈·허벅지·무릎 로드·정강이·몸체·전장으로 나눠 부품별 예산과 상태를 정리했습니다. 힙 모듈(+91 g, 강도 59.5 %)부터 설계합니다. V2 부품은 아직 출력·구매하지 않았습니다.
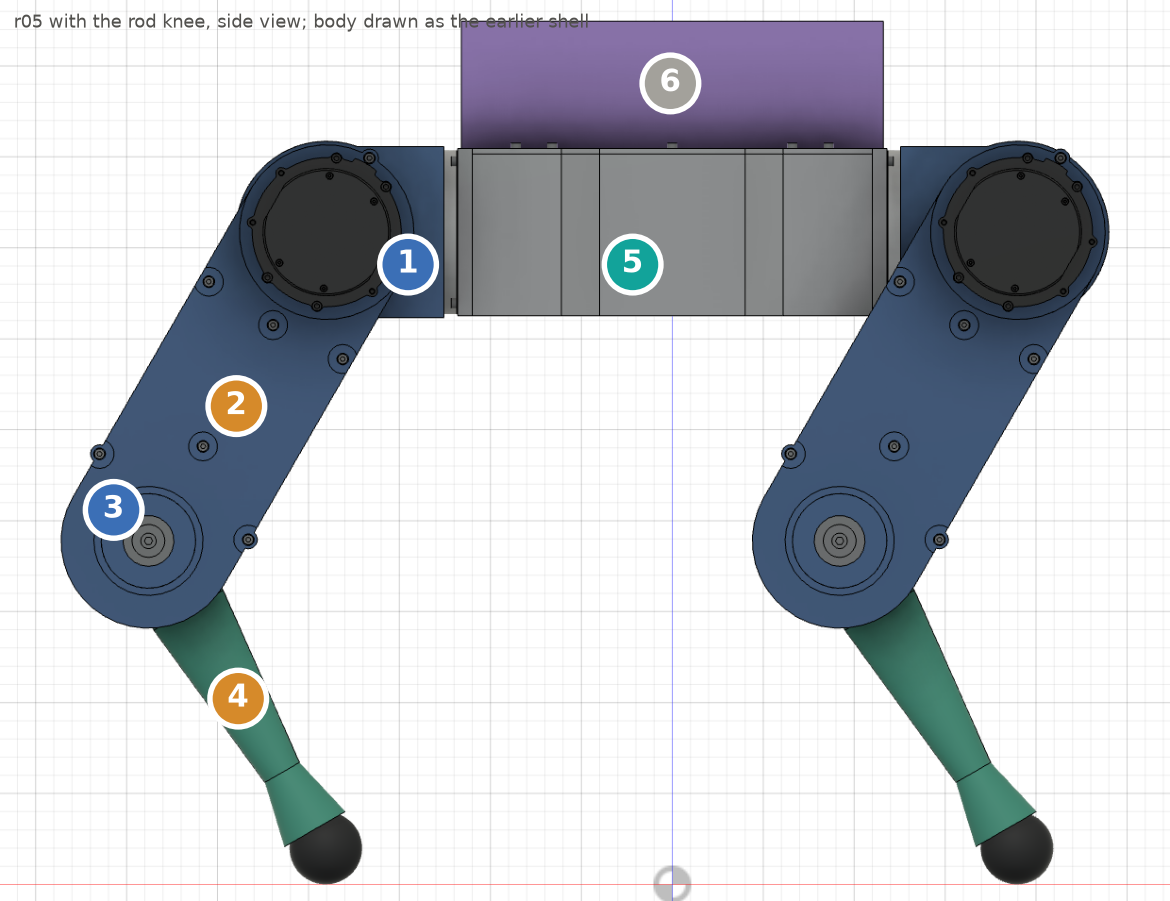 설계 지도 · 부품 1–6
V2 부품 1 · 힙 모듈 구조 비교: 알루미늄 L을 두 조각으로 나눠도 선 안 (44.4 %)
힙 모듈 구조 다섯 가지를 같은 하중으로 Fusion에서 풀었습니다. 275 g에서는 어떤 구조도 강도 50 % 선을 지키지 못했고, 무겁게 다시 풀자 알루미늄 한 조각 L(Mt25)이 309 g에서 37.4 %로 가장 먼저 통과했습니다. 가공 없이 레이저 판·기성 각재·판금으로 만드는 경로는…
 힙 모듈 · 후보 19개
RS06 조립 개선: 기성 브래킷과 공구 통일
몸체 연결부에 기성 브래킷을 적용하고, 체결 공구를 육각 비트 2.5·3·4 mm로 정리했습니다. 공급사 도면을 참고한 CAD이며 실제 끼움과 강성은 검증 전입니다.
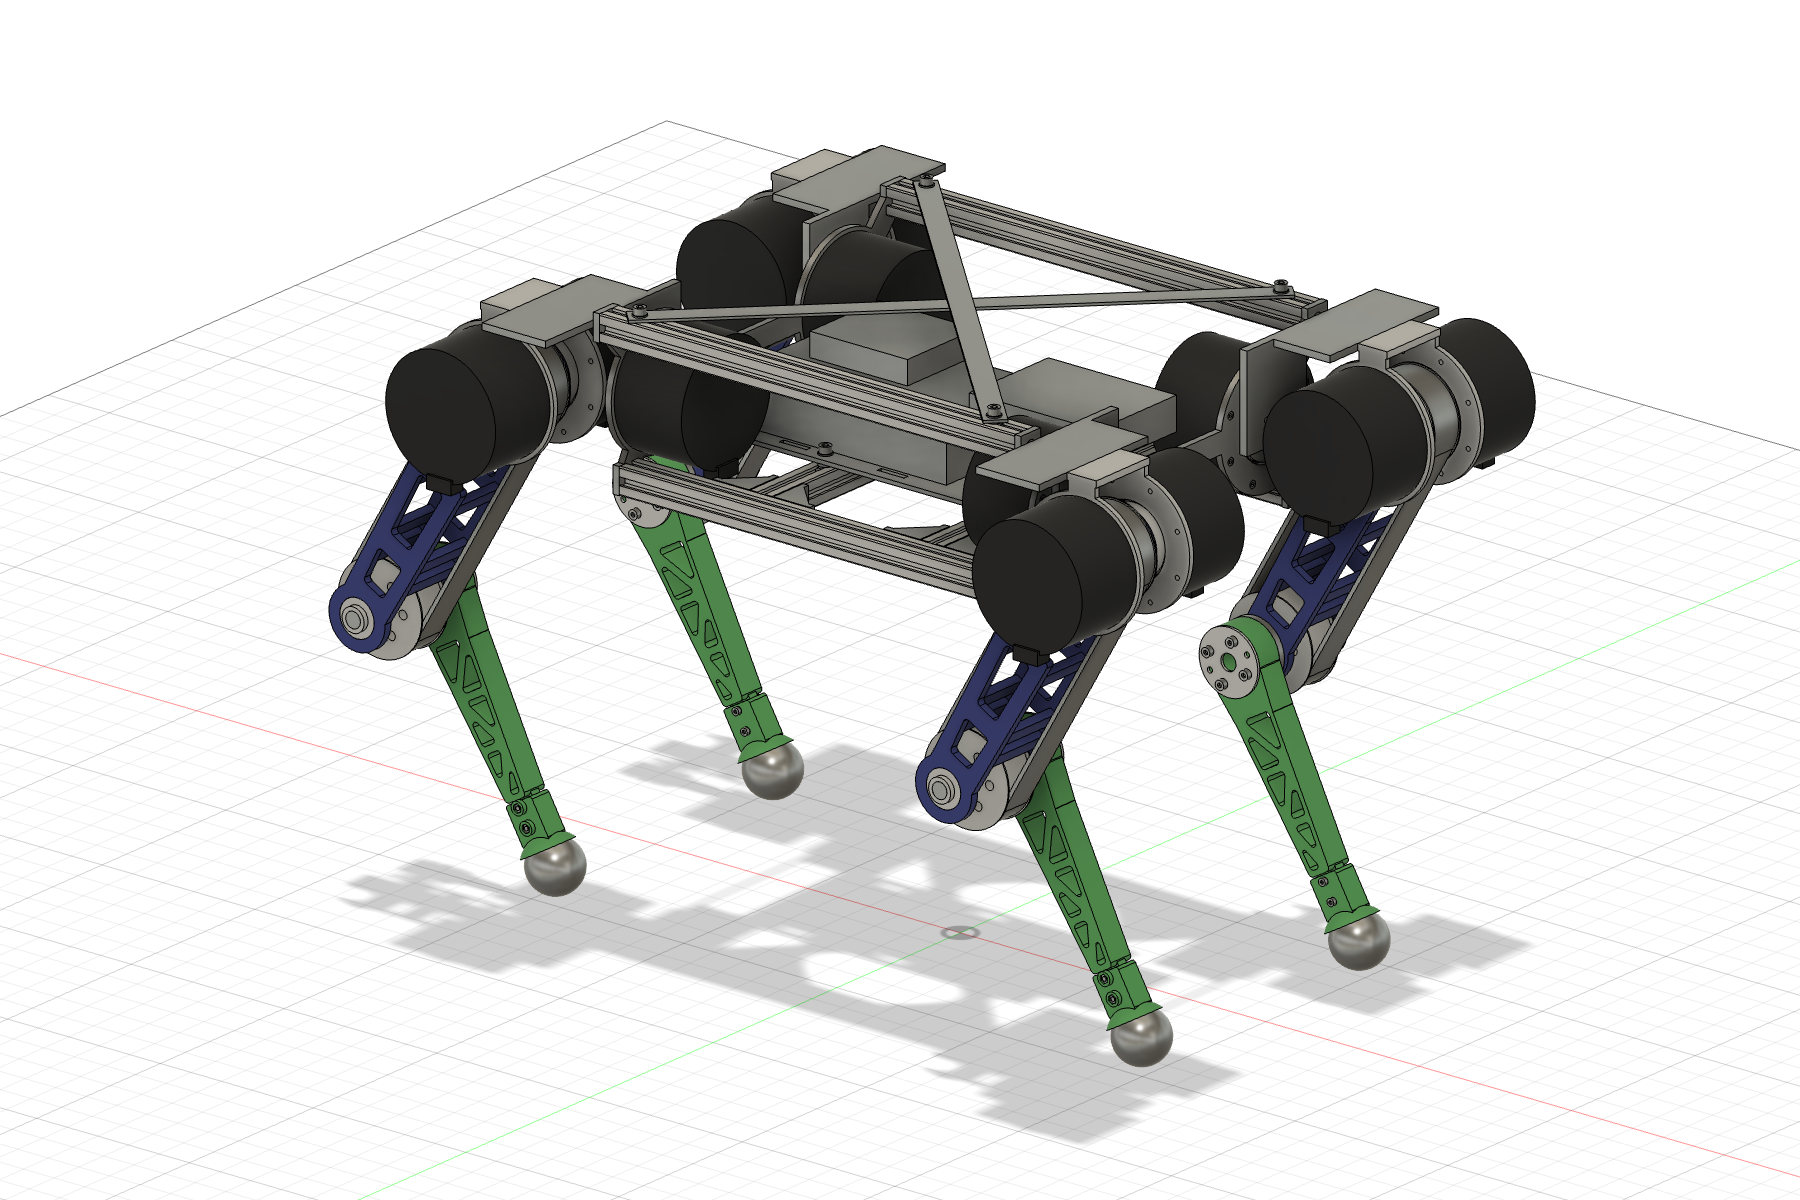 기성 브래킷·공구 통일 · CAD r03
RS06 몸체 수정: 2020 프로파일 구조
몸체를 2020 프로파일과 금속 모터 장착판으로 바꿨습니다. 길이 부재·가로 보강대와 연결부를 3D에서 확인합니다. 제작 전 검토 모델입니다.
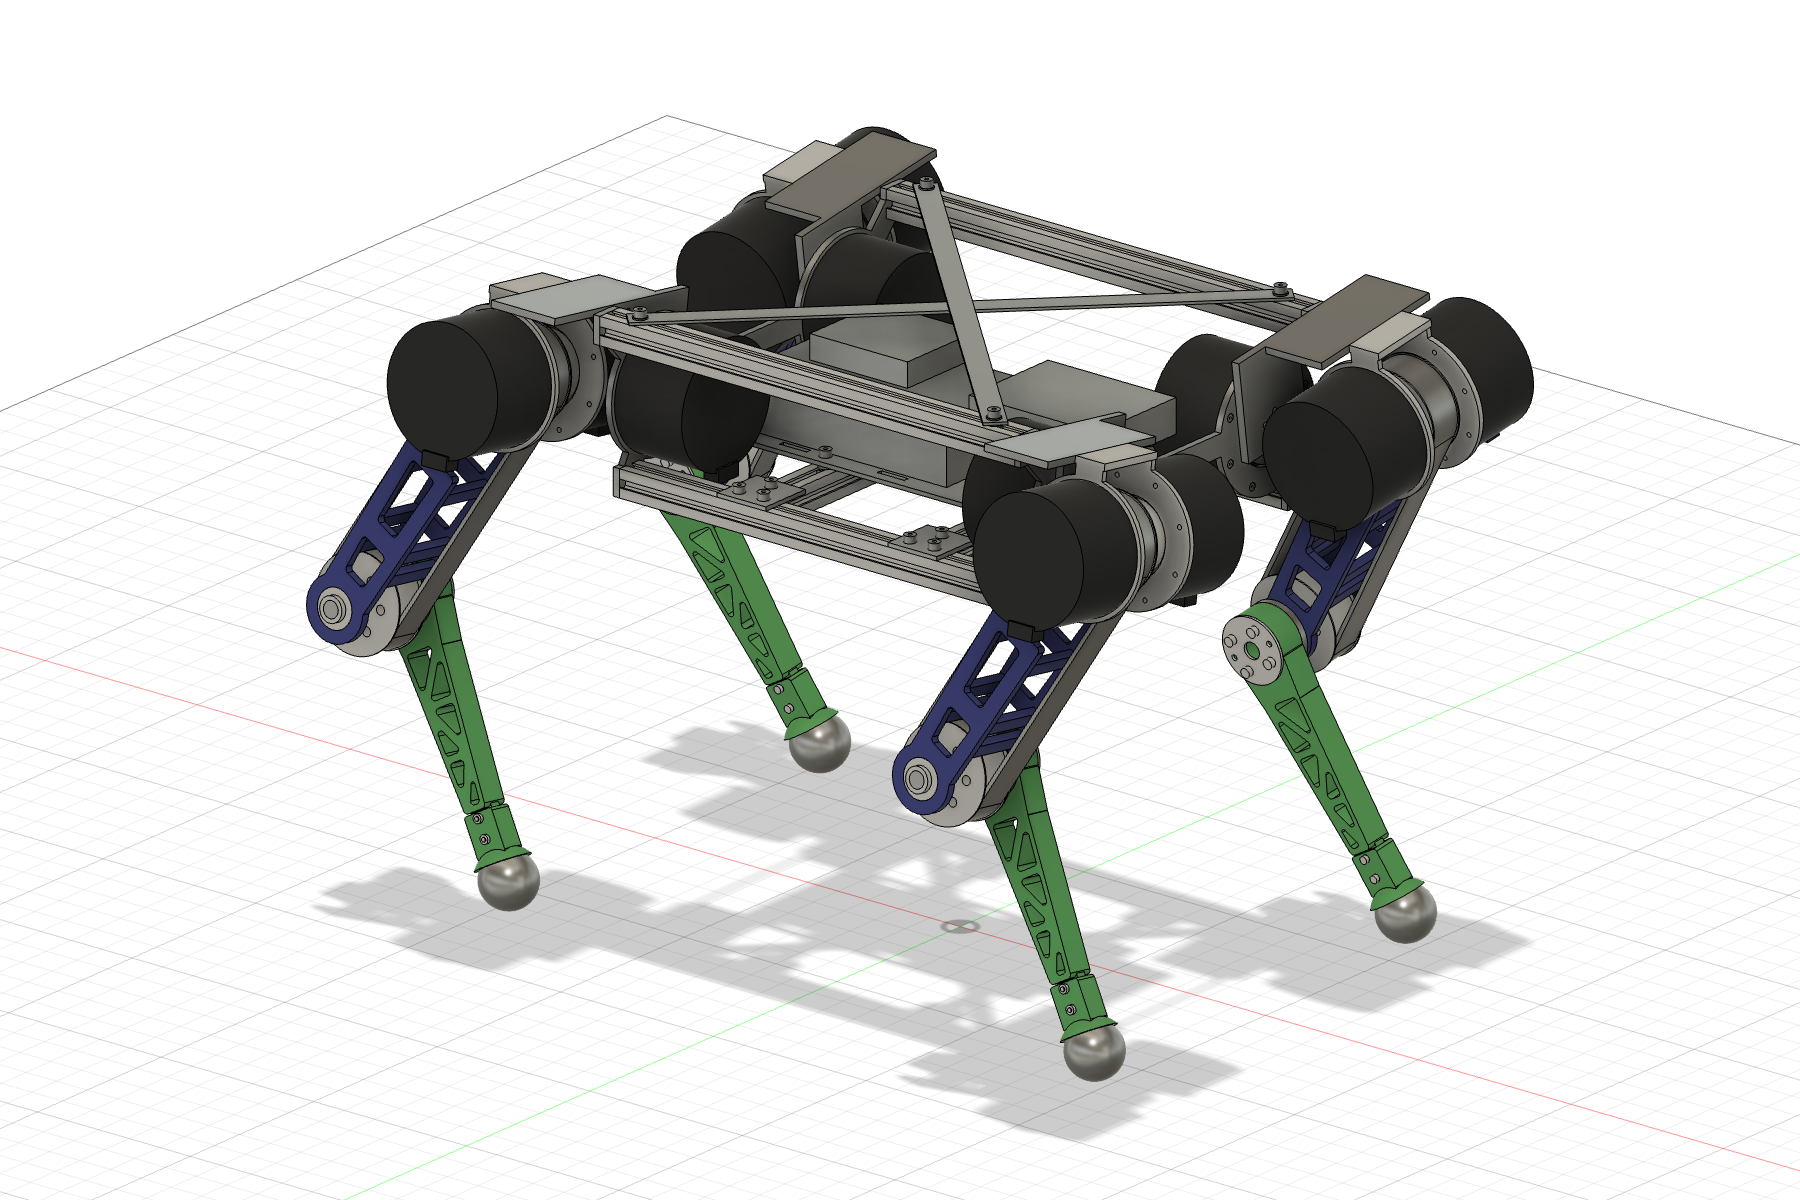 프로파일 몸체 · CAD r02
RS06 전신 배치: 몸체와 네 다리
RS06 12개를 기준으로 몸체·네 다리·무릎 전달부를 배치했습니다. 3D에서 돌려 보고 부품별로 숨길 수 있습니다. 제작 전 검토 모델입니다.
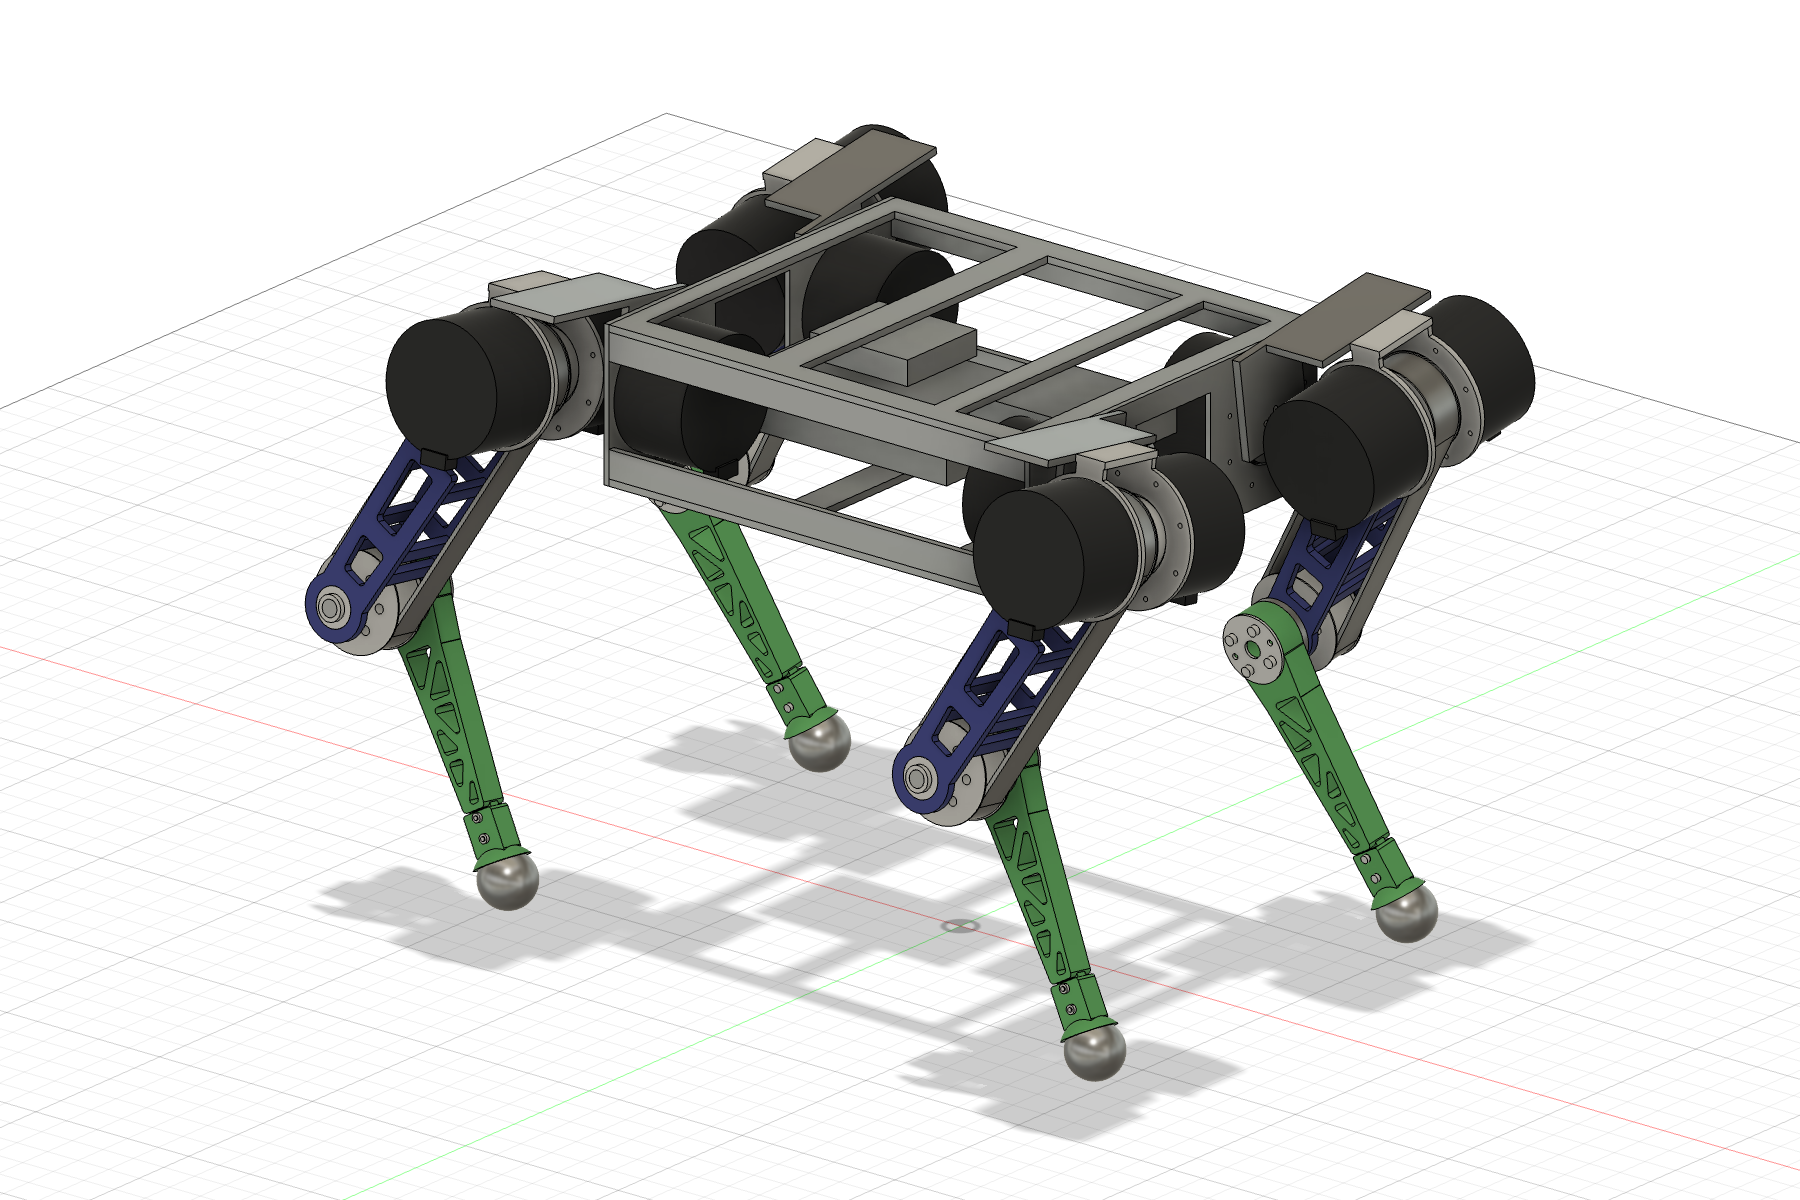 RS06 전신 · CAD r01
V2 전신 설계: 몸체부터 네 다리까지
몸체·네 다리·전원·센서의 설계 범위를 정리한 기록입니다. 모터 비교 이후 RS06을 기준으로 전신 배치를 시작했습니다.
 전신 구성 · 개념도
모터 5종 비교: 선정 전 검토 기록
성능·질량·국내 구매처를 비교한 기록입니다. 이 비교 이후 RS06을 설계 기준으로 정했습니다. 가격·표시 납기와 판본 차이도 함께 남겼습니다.
 선정 전 비교 · 자료 기반
다리 후보: C를 먼저 A와 비교
첫 출력 후보는 C, 비교 기준은 가장 가벼운 A입니다.
 CAD · FEM
해석
0개의 게시물아직 게시물이 없습니다.