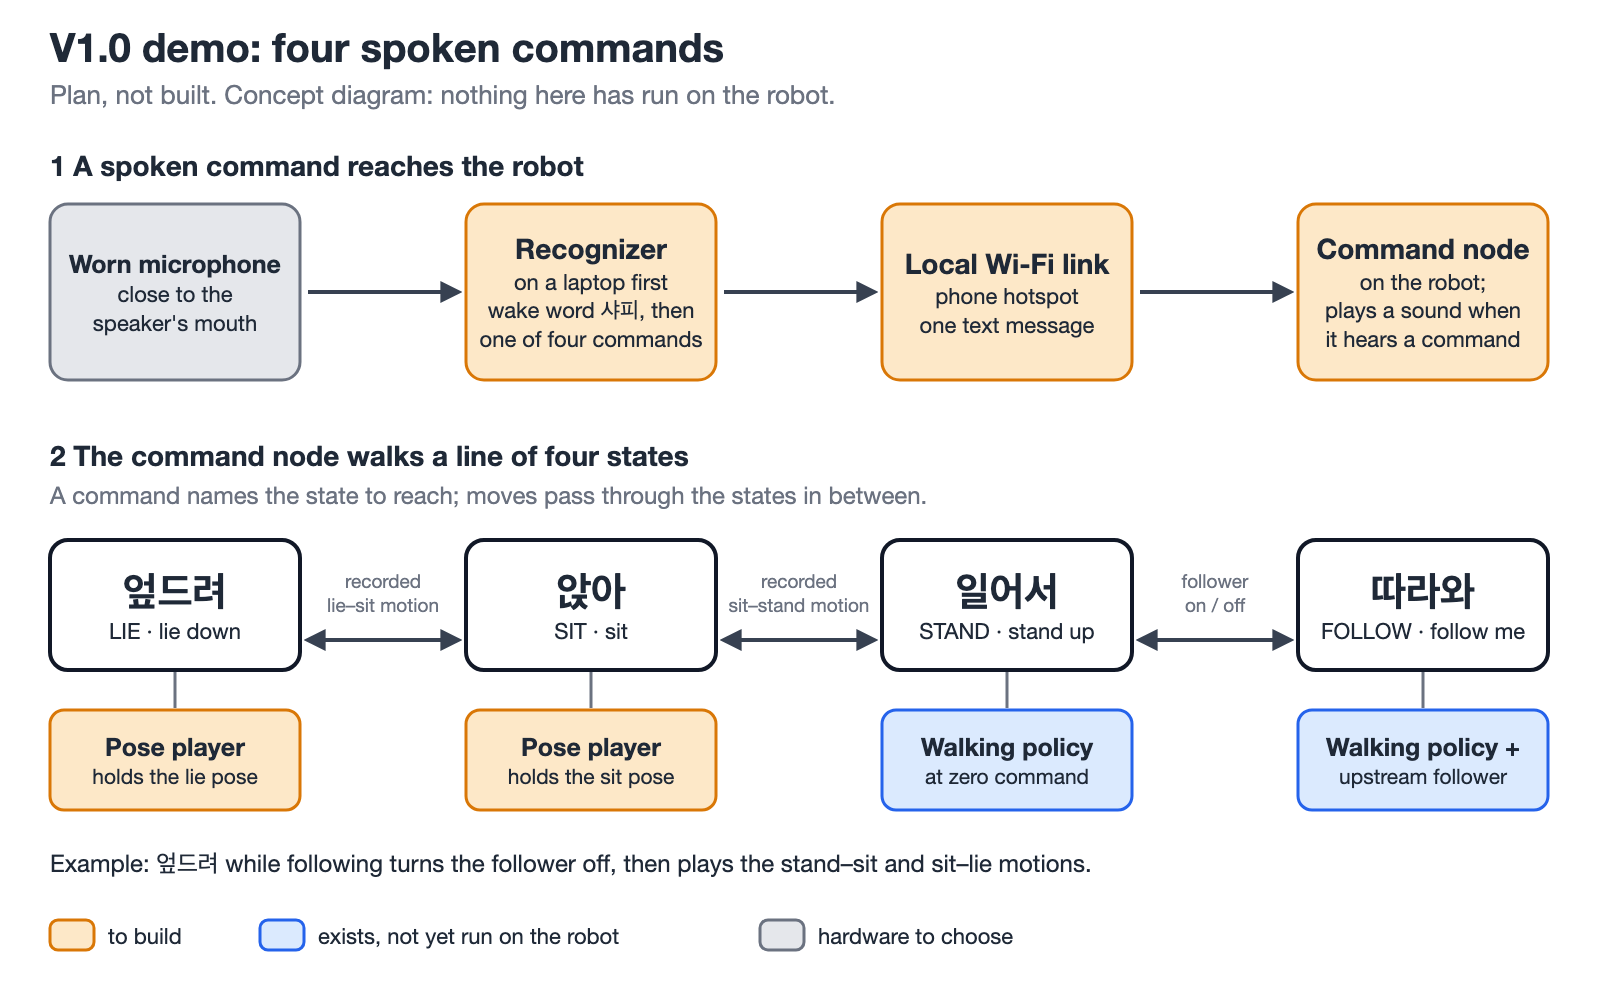
V1.0 데모 계획: 음성 명령 4개
앉아·일어서·따라와·엎드려 네 명령으로 데모를 하는 계획이며, 아직 만든 것은 없습니다.
- 앉기·엎드리기 동작은 업스트림에 녹화본이 있고, 따라오기 기능도 있습니다.
- 시뮬레이션 따라오기 6회는 넘어짐 없이 사람이 멈춘 뒤 0.87~1.18 m까지 접근했습니다.
- 음성인식은 저장소에 없어, 노트북 인식기로 시작해 한국어 명령 정확도부터 측정합니다.
다음 단계
로봇 조립 전에 시뮬레이터에서 명령 상태기계와 음성 인식기를 먼저 만듭니다.
계획 단계입니다. 실물·잔디밭·한국어 음성 정확도는 모두 측정 전입니다.
실험 과정·전체 자료 →