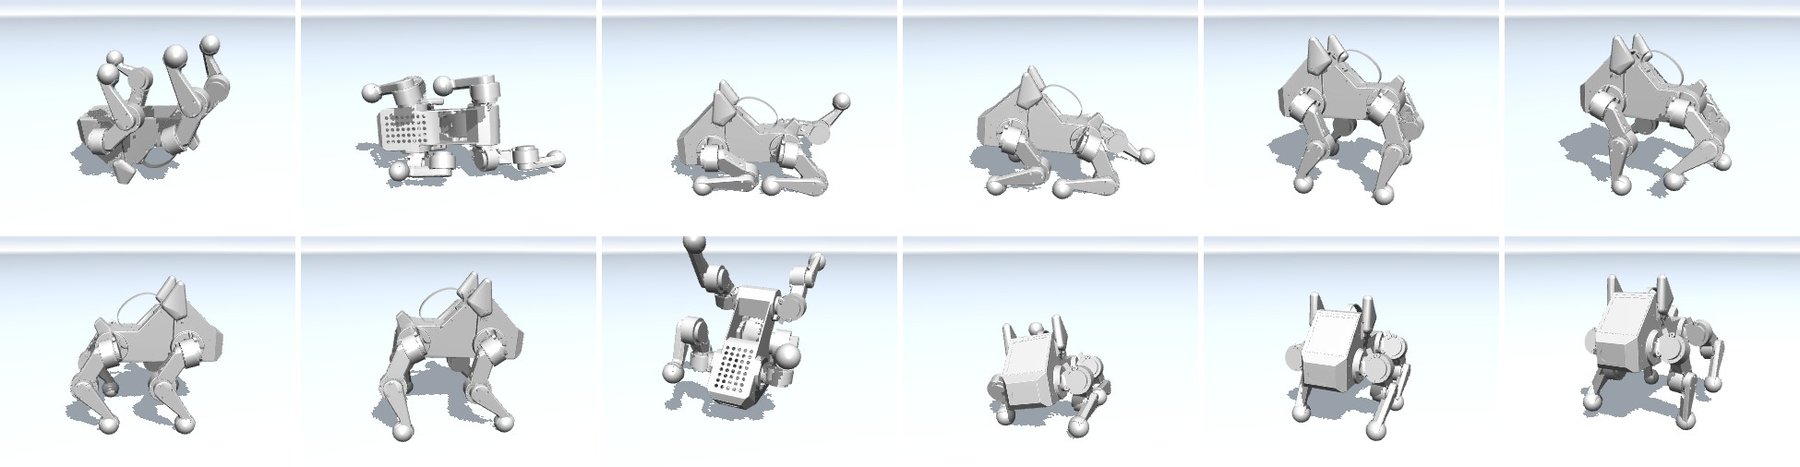
통합 정책: 기존 조합을 아직 대체하지 못함
통합 정책으로 교체하기보다 기존 세 제어기 조합을 유지합니다.
- 학습 시뮬레이터의 지형 통과율은 통합 82.5%, 기존 보행 83.1%였습니다.
- 명령 추종과 낙상 복구도 학습 시뮬레이터에서는 기존 조합에 근접했습니다.
- ROS 2 시뮬레이션의 복구 후 보행은 통합 7/12회, 기존 조합 12/12회였습니다.
다음 단계
ROS 2에서 엎드린 뒤 일어서지 못하는 원인부터 확인합니다.
실물 검증 전입니다. 일부 학습 변경은 각 1회여서 재현성 확인이 필요합니다.
실험 과정·전체 자료 →