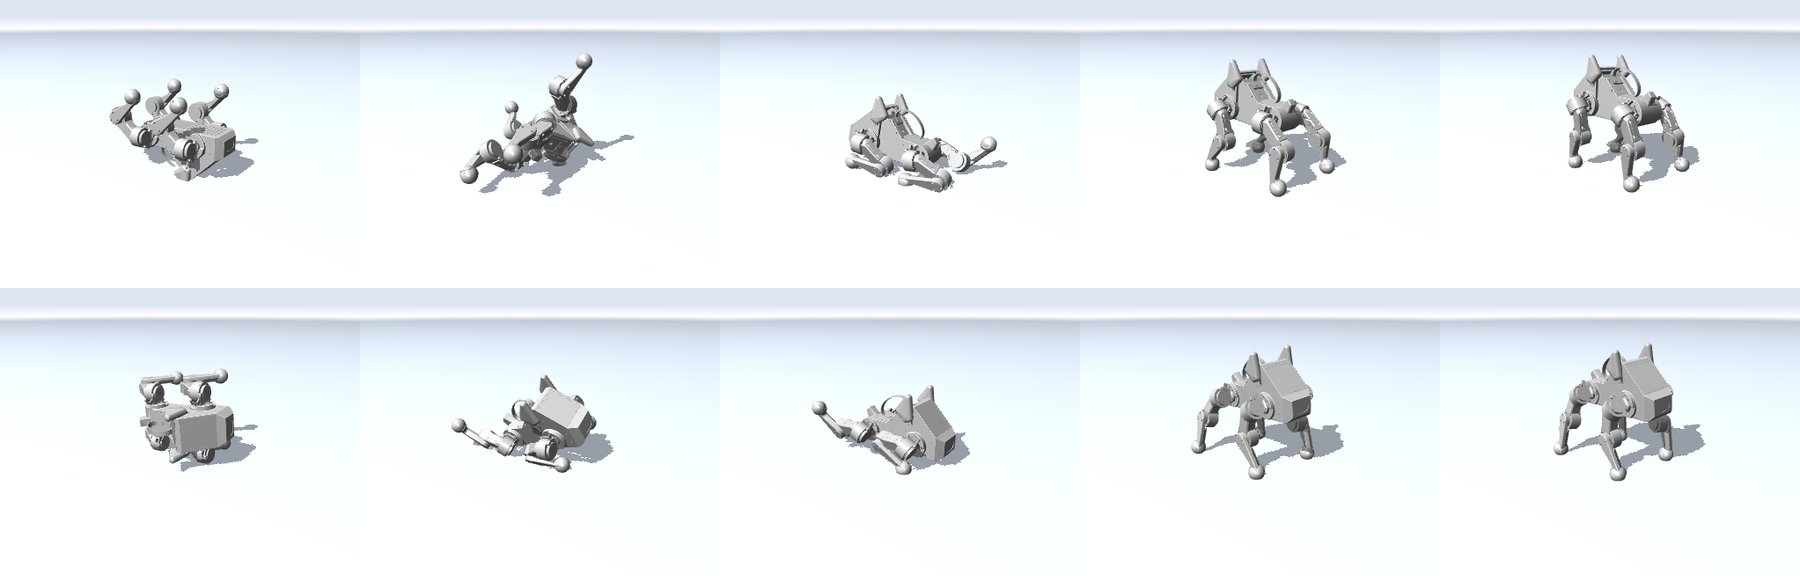
낙상 복구: 뒤집기와 일어서기를 분담
학습 정책이 뒤집고 기존 제어기가 일으키는 조합을 시뮬레이션에서 확인했습니다.
- 단단한 접촉 모델의 자세별 200회 평가: 측면·등 성공 100%, 코 아래 85%.
- ROS 2에서는 낙상 감지 후 2.56~4.81초에 보행을 재개했습니다(4자세 각 1회).
- 엎드린 종료 자세 12개 모두 기존 제어기의 시작 동작으로 일어섰습니다.
다음 단계
실물 적용 전 IMU 오프셋과 제어기 전환·기울기 정지의 간섭을 확인합니다.
실물 미검증. 모델 외형에 케이블·카메라·라즈베리파이는 없습니다.
실험 과정·전체 자료 →