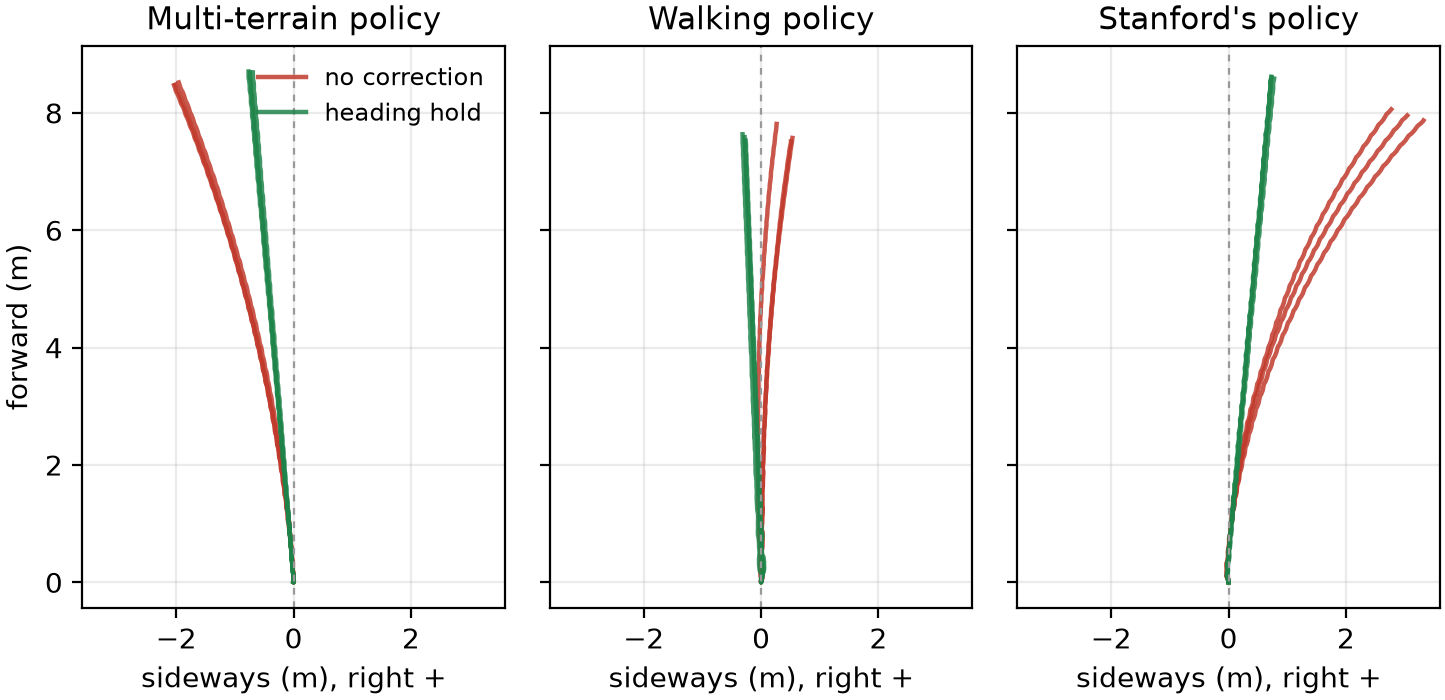
직진 보정: 회전은 줄고 옆밀림은 남음
방향 보정으로 회전은 잡았지만, 옆으로 밀리는 문제는 남았습니다.
- ROS 2 시뮬레이션: 20초간 최대 40° 회전 → 약 1°.
- 속도는 유지됐지만, 20초 동안 0.3~0.8 m 옆으로 밀렸습니다.
- 단순 좌우 대칭화는 다지형 정책의 계단 성공을 47/100 → 2/100회로 낮춰 제외했습니다.
다음 단계
모터 가동 중 IMU 방위를 확인한 뒤 실물에서 보정 전후 5 m 직진을 비교합니다.
정책별 3회 시뮬레이션이며 실물 검증 전입니다.
실험 과정·전체 자료 →