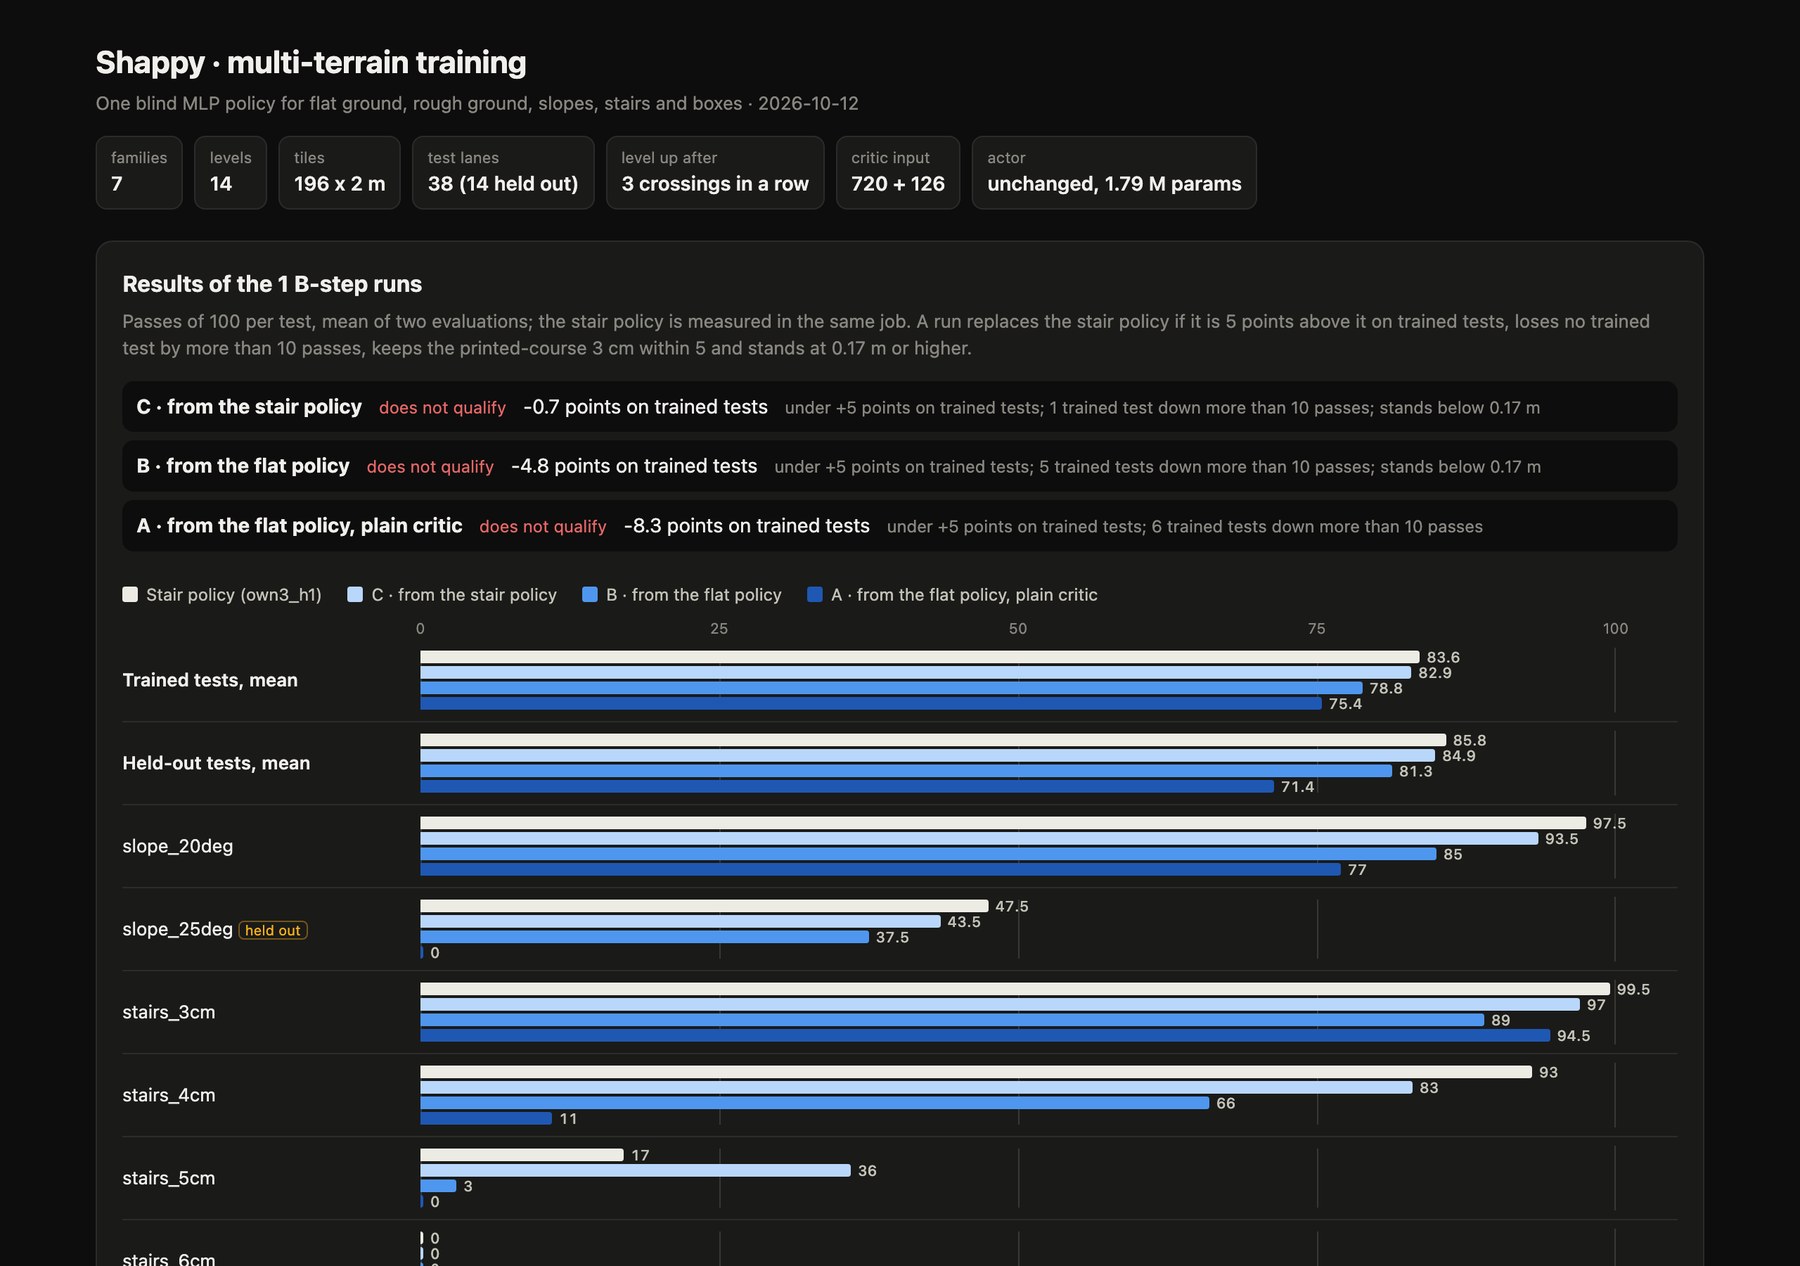
공통 평가장: 계단 정책이 초기 기준 1위
공통 평가장을 만들었고, 당시 기준 성능은 기존 계단 정책이 가장 높았습니다.
- 학습은 7개 지형군·14난도, 평가는 34종 시험(학습 외 14종)으로 구성했습니다.
- 학습 지형 통과율: 계단 정책 84%, Stanford 62%, 평지 정책 47%.
- 5 cm 계단은 디딤면 80 mm에서 15/100회, 160~240 mm에서 92~94/100회 통과했습니다.
다음 단계
새 정책도 같은 시험에서 비교하고, 높이와 디딤면 길이를 함께 봅니다.
2026-10-12 시뮬레이션 기준 평가이며 새 정책이나 실물의 성능은 아닙니다.
실험 과정·전체 자료 →